Research

Research Axis 1
Robotics
- 웨어러블 로봇
- AI 기반 수술로봇
- 산업 로봇·AI 응용
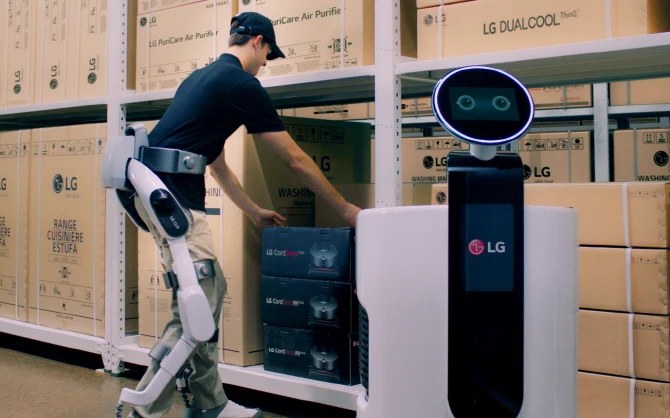
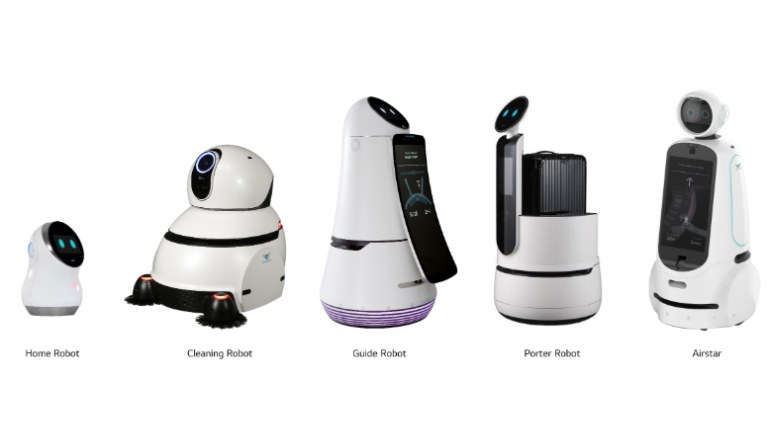
RPLab은 실제 환경에서 인지하고 판단해 움직이는 Physical AI 로봇을 연구합니다. 로봇의 기구 설계와 제어, 그리고 이를 움직이는 AI를 따로 떼어 보지 않고 하나의 시스템으로 다룹니다.
로봇이 사람 곁에서 일하려면 정확하게 움직이는 것만큼 안전하고 자연스럽게 상호작용하는 것이 중요합니다. 연구실은 사람과 함께 움직이고 협력하는 로봇의 설계와 제어 방법을 연구합니다.
연구는 의료, 산업, 일상생활 등 현장의 문제에서 출발합니다. 실험실의 결과가 실제로 쓰일 수 있도록, 문제를 정의하는 단계부터 현장 검증까지 함께 고민합니다.
Research Axis 2
Sensors
- 레이더 센싱
- 신호처리
- 사람 위치·자세 추적
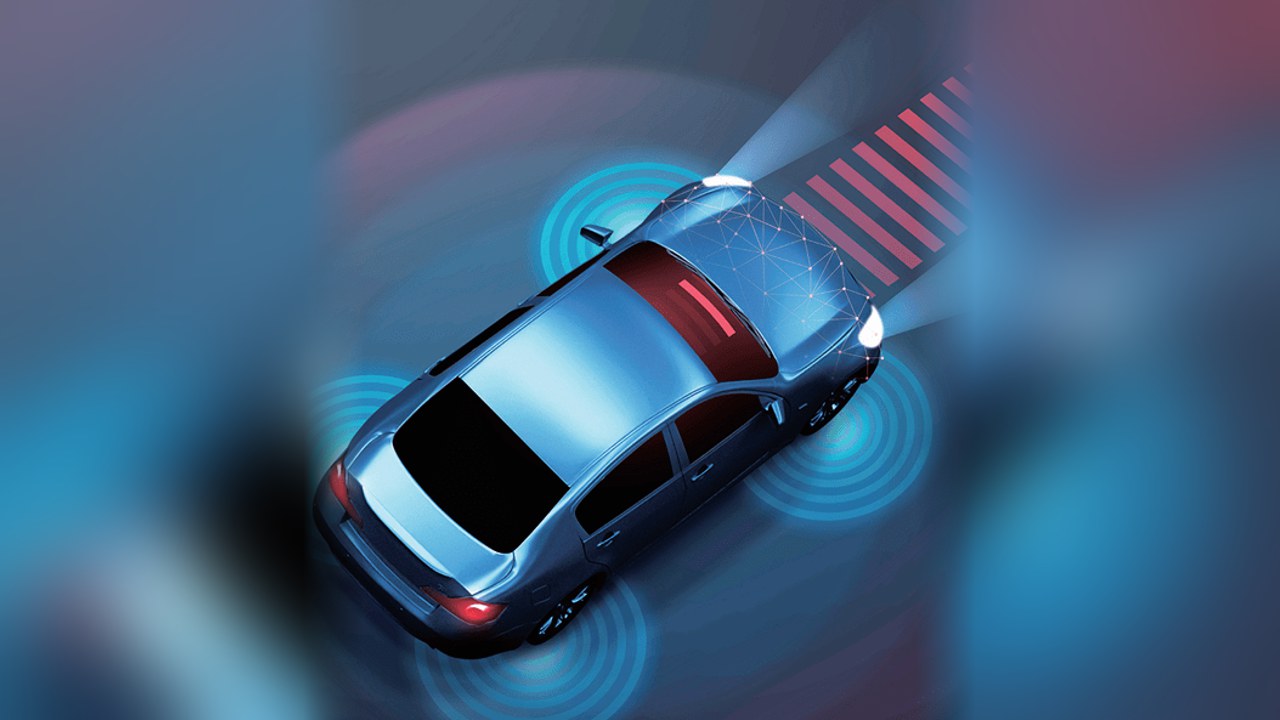
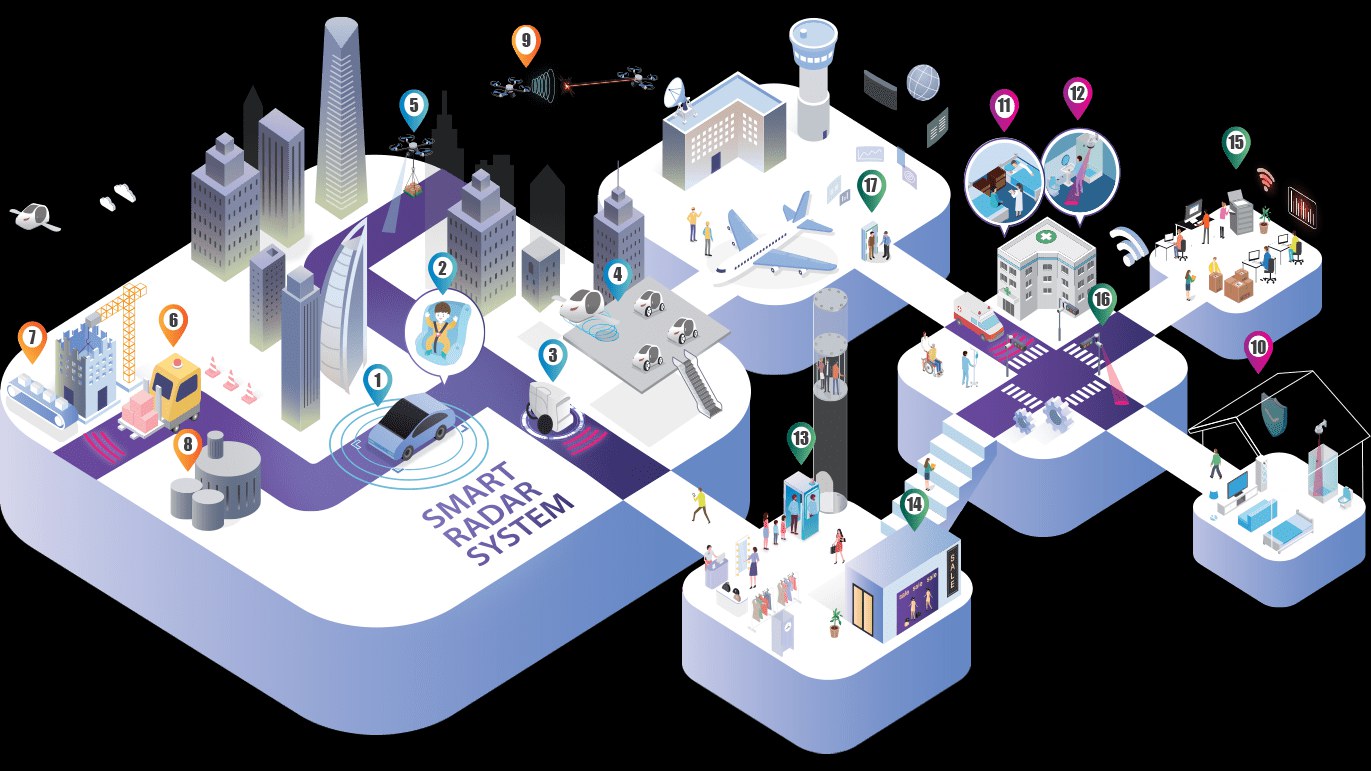
센서는 로봇과 시스템이 주변 환경을 인지하는 출발점입니다. 연구실은 다양한 센서로 물리적 변화를 측정하고, 잡음 속에서 의미 있는 정보를 추출하는 신호처리 기법을 연구합니다.
서로 다른 센서의 장단점을 보완하도록 신호를 결합해, 사람과 사물의 위치와 움직임, 주변 상황을 더 정확하게 파악하는 방법을 다룹니다.
Research Axis 3
Integrated Design
- 캡스톤디자인
- 프로토타이핑
- 시스템 통합
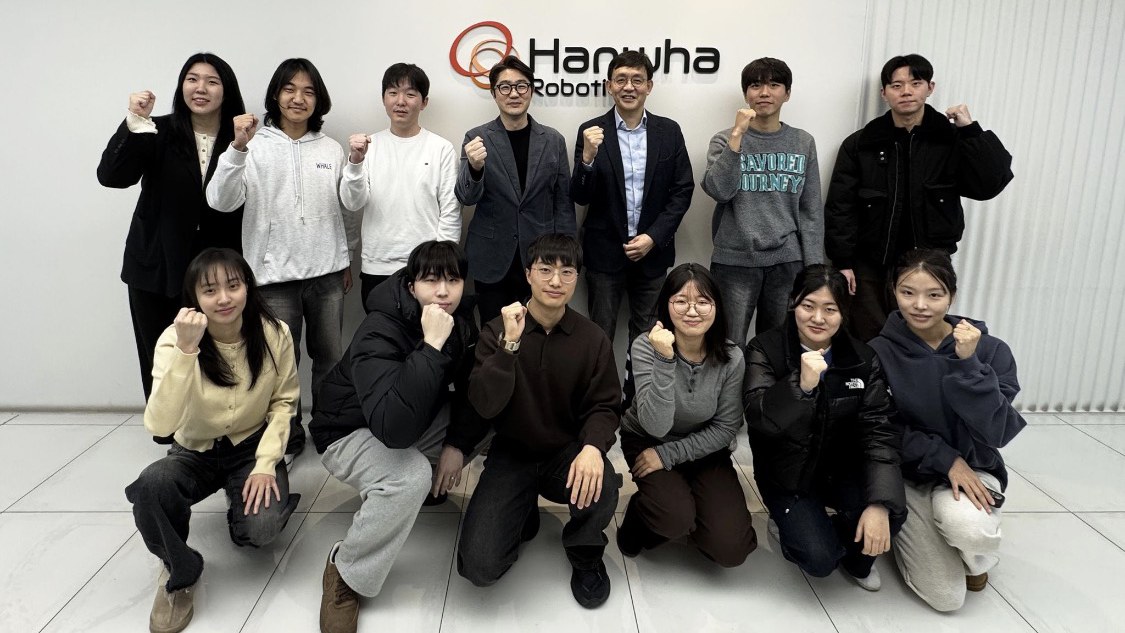
개별 기술이 뛰어나도 하나의 시스템으로 묶였을 때 제대로 작동하는 것은 별개의 문제입니다. 연구실은 로봇과 센서, 소프트웨어를 함께 설계하고 통합하는 방법을 연구하며, 시제품을 실제 환경에서 검증해 설계로 다시 반영합니다.
캡스톤디자인과목과 연계해 학부생이 연구실의 문제를 함께 정의하고 시스템을 만들도록 지원하며, 그 결과는 공모전 수상 등 외부 성과로 이어지고 있습니다.